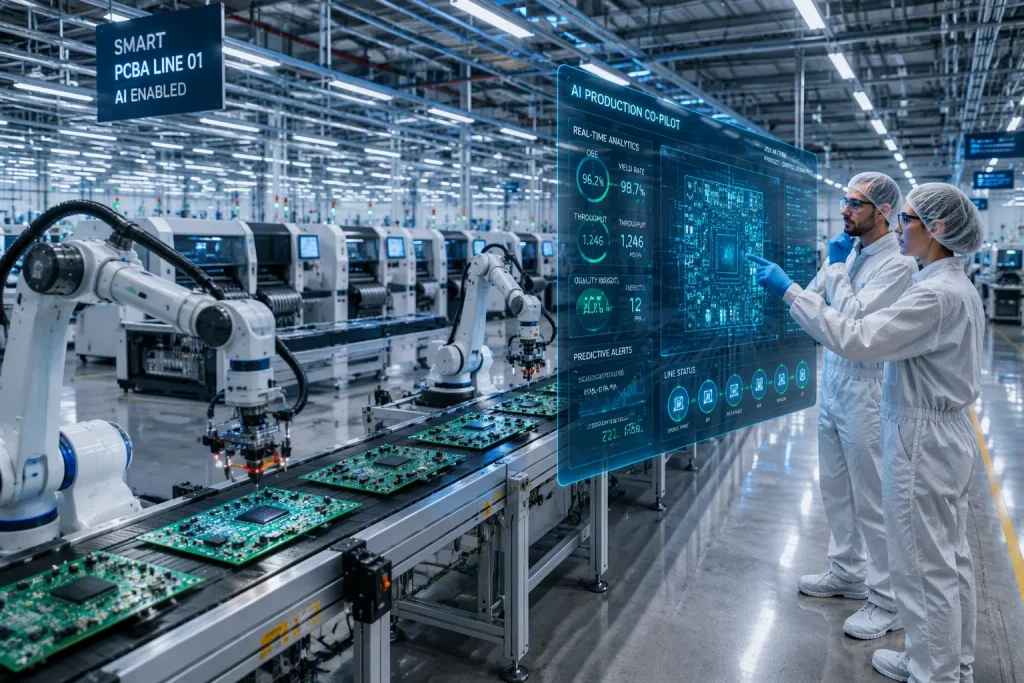
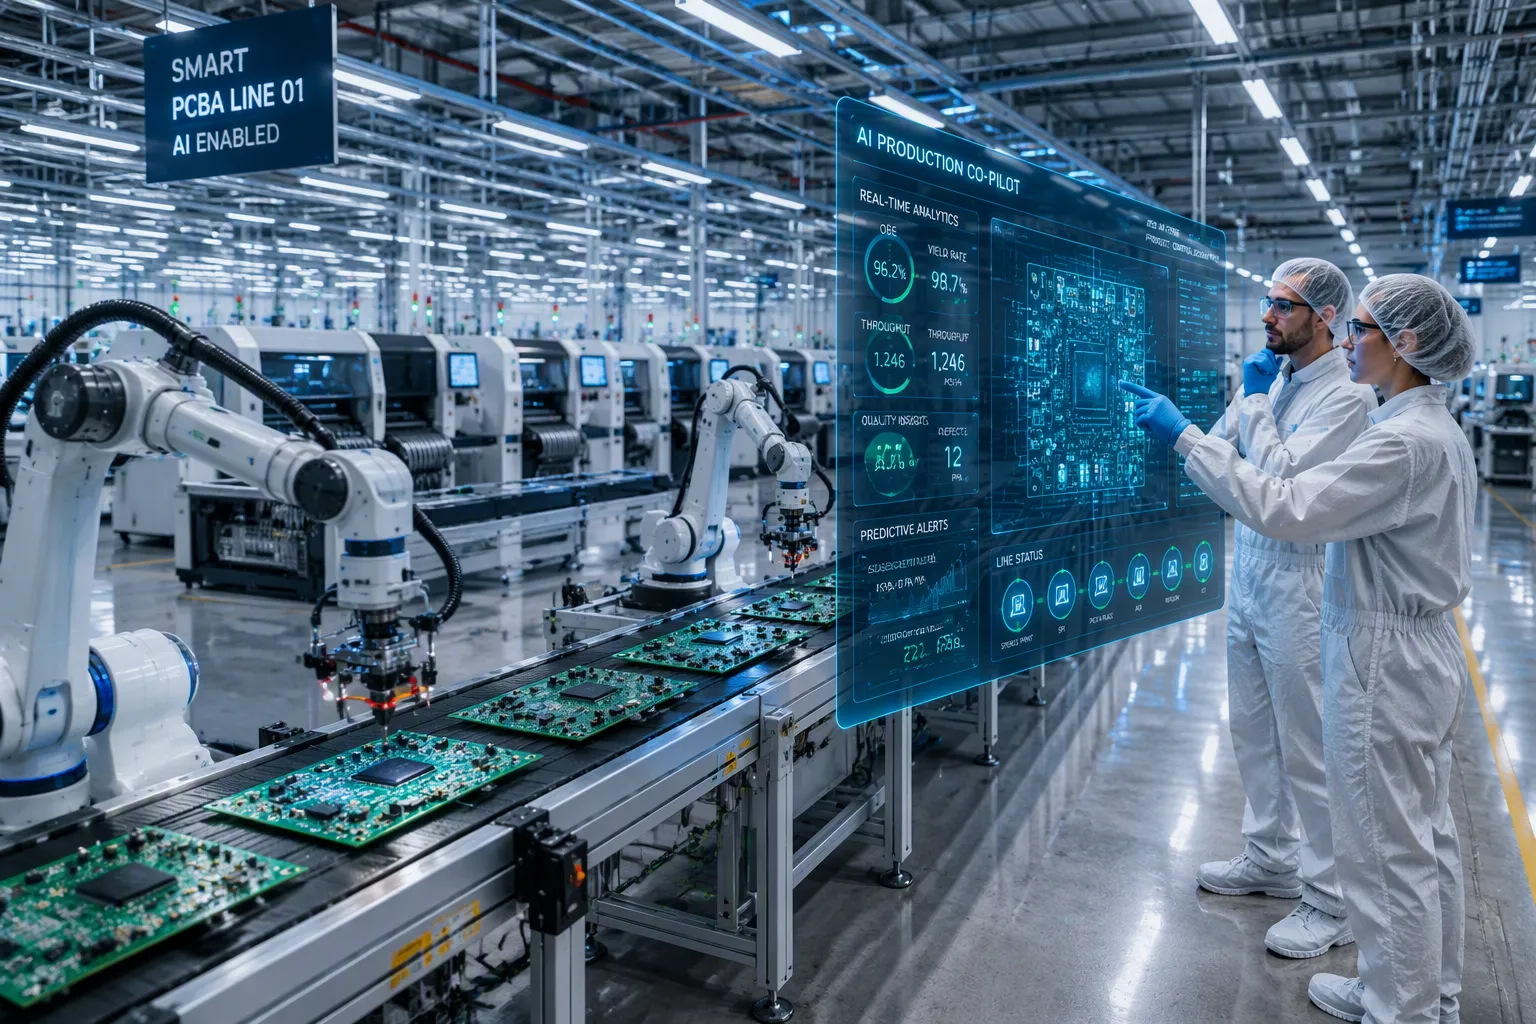
Physische KI-Hardware entsteht, wenn Roboter die PCBA-Assembly übernehmen und industrielle AI-PCBs in Steuerungen integriert werden. Beide Prozesse greifen untrennbar ineinander. Die Bestückung liefert die Leiterplatte, die Software und Sensorik verbindet. Die Integration bringt diese Platine in Cobots, AMRs und Maschinen-Vision-Controller. Ohne präzise Fertigung bleibt jedes KI-Modell wirkungslos. Ohne leistungsfähige AI-PCB fehlt der Rechenkern für Echtzeitsteuerung.
Wie genau führen Roboter und KI in der PCBA-Fertigung zusammen, um funktionsfähige “physische KI-Hardware” zu erzeugen? Diese Frage beantwortet der Beitrag Schritt für Schritt. Er beginnt bei den Komponenten, führt über die Robotik-PCBA-Montage und die industrielle AI-PCB-Fertigung bis zur Integration und Qualitätssicherung.
Wichtige Erkenntnisse
Roboter bestücken Leiterplatten präzise und schnell.
KI verbessert das Design und die Tests von Steuerplatinen.
Echtzeitsteuerung und KI-Inferenz laufen direkt auf der Platine.
Umfassende Tests sichern die Qualität und Langzeitstabilität.
Physische KI wächst stark und verändert die Industrie.
Physische KI-Hardware Komponenten
Anforderungen an Physische KI-Hardware
Physische KI-Hardware verbindet Rechenleistung mit physischer Interaktion. Ein Roboterarm greift ein Werkstück, ein AMR navigiert durch eine Fabrikhalle, ein Maschinenbildverarbeitungs-Controller prüft Lötstellen in Echtzeit. Diese Systeme benötigen spezielle Hardware. Sie muss Sensorik, Aktorik und KI-Berechnung auf engem Raum vereinen. Die Anforderungen unterscheiden sich deutlich von Standard-Industrie-PCs. Latenzzeiten im Millisekundenbereich, Vibrationsfestigkeit und Temperaturstabilität gehören zu den Grundvoraussetzungen.
Cobots, AMRs, Maschinenbildverarbeitungs-Controller und Roboterarm-Steuerplatinen bilden die wichtigsten Kategorien. Cobots arbeiten direkt neben Menschen und benötigen kraftbegrenzende Sensorik. AMRs kombinieren Lidar, Kameras und Bewegungsplanung auf einer einzigen Steuerplatine. Maschinenbildverarbeitungs-Controller verarbeiten Bilddaten in Echtzeit. Roboterarm-Steuerplatinen übernehmen Bahnplanung und Motoransteuerung. Im Jahr 2024 erreichten Cobots einen Anteil von 11,9 % am weltweiten Robotikmarkt, basierend auf IFR-Daten und der Meldung von automationspraxis.industrie.de. Laut IFR World Robotics 2024/2025 beträgt der Anteil kollaborativer Roboter am weltweiten Industrierobotermarkt 10,5 %.
Controller-PCB-Architektur
Die Controller-PCB-Architektur bestimmt, wie KI-Modelle mit physischer Hardware kommunizieren. Echtzeitsteuerung erfordert deterministische Signalverarbeitung. Kraftrückmeldung verlangt schnelle Analog-Digital-Wandlung. Sensorik liefert kontinuierlich Datenströme. Die Platine muss diese Aufgaben parallel bewältigen. Ein leistungsfähiger Prozessor oder FPGA übernimmt die KI-Inferenz direkt auf der Steuerplatine. Dadurch entfallen lange Übertragungswege zur Cloud.
Rauhe Umgebungen stellen zusätzliche Anforderungen an die Schutzklasse. Die folgende Übersicht zeigt typische IP-Schutzarten für industrielle Steuerungshardware:
Gerätetyp | Typischer IP-Schutz |
|---|---|
Panel-Rechner | bis IP65 |
Eingebetteter PC | bis IP67 |
Robustes Tablet | bis IP65–IP68 |
Viele Industrie-PCs besitzen Schutzarten bis IP65 und darüber hinaus. Sie sind somit zuverlässig gegen Staub und Spritzwasser abgedichtet. Für Anwendungen mit höheren Anforderungen kann ein IP65-Schutz oder eine noch höhere Resistenz erforderlich sein. Die Controller-PCB-Architektur muss diese Schutzanforderungen bereits im Design berücksichtigen.
Robotik-PCBA-Montage
Automatisierte Bestückung und Löten
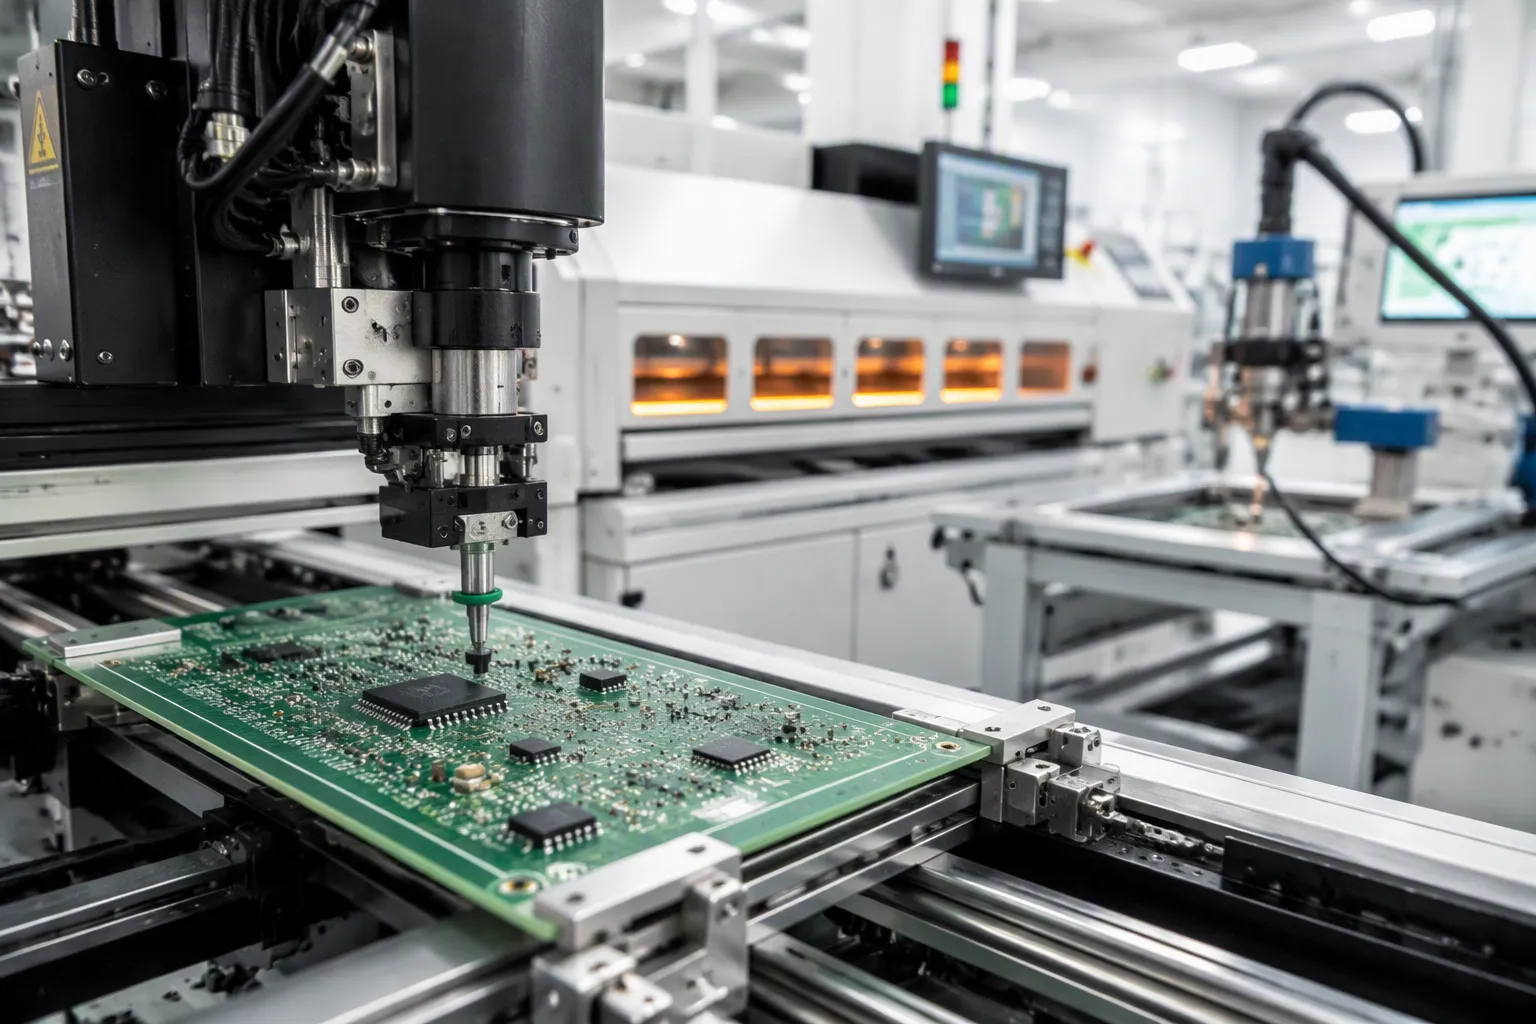
Der Fertigungsprozess beginnt mit der automatisierten Bestückung der Leiterplatte. Ein Stencil-Drucker trägt Lotpaste präzise auf die Kontaktflächen auf. Die Dicke der Pastenschicht ist kritisch für spätere Lötstellen. Anschließend übernehmen Pick-and-Place-Maschinen die Bestückung. Diese Roboter greifen Komponenten aus Gurten, Tray oder Schüttgut. Sie setzen Widerstände, Kondensatoren, ICs, FPGAs und Steckverbinder millimetergenau auf die vorbereiteten Pads. Moderne Maschinen erreichen eine Platziergenauigkeit im Bereich von 25 bis 50 Mikrometern. Diese Präzision ist entscheidend für die Fertigung von Steuerplatinen für physische KI-Hardware. Fehlplatzierungen führen zu Kurzschlüssen oder unzureichenden Verbindungen.
Nach der Bestückung durchläuft die Platine einen Umschmelzverfahren-Ofen. In mehreren Heizzonen schmilzt die Lotpaste definitionsgemäß auf. Das Temperaturprofil folgt den Vorgaben des Lotherstellers. Ein typisches Profil steigt langsam auf 150–180 °C zur Aktivierung des Flussmittels. Danach erfolgt der Peak bei etwa 235–250 °C. Dieser Prozess benötigt eine exakte Steuerung. Eine Abweichung von nur wenigen Grad beeinträchtigt die Lötqualität. Nach dem Abkühlen folgt die Inspektion der Lötstellen.
Komponenten mit Durchsteckmontage erfordern ein separates Verfahren. Diese Teile lassen sich nicht im Umschmelzverfahren-Ofen verarbeiten. Ein selektiver Lötroboter übernimmt diese Aufgabe. Das System erhitzt jede Lötstelle einzeln. Es verwendet eine kleine Lötwelle oder einen Miniaturthermioden-Lötkopf. Der Roboter fährt die vordefinierten Positionen nacheinander an. Der gesamte Vorgang läuft automatisiert ab. Der Prozess entspricht den Anforderungen der Norm IPC-A-610 Klasse 2 oder Klasse 3. Diese Klassifikation definiert die zulässigen Kriterien für Lötverbindungen in industrieller Elektronik.
Inspektion und Bus-Layout
Die Qualitätssicherung beginnt unmittelbar nach dem Löten. Automatisierte optische Inspektion (AOI) prüft jede Lötstelle. Hochauflösende Kameras erfassen Bilder aus mehreren Winkeln. Die Software vergleicht diese Aufnahmen mit einem Referenzmodell. Defekte wie Brückenbildung, unzureichende Benetzung oder fehlende Komponenten werden sofort erkannt. Moderne AOI-Systeme identifizieren auch Fehler, die das menschliche Auge übersieht. Dazu gehören Mikrorisse oder Kugelbildung an den Lötstellen.
Bei Komponenten mit verdeckten Lötanschlüssen kommt Röntgeninspektion zum Einsatz. Gehäuse wie BGA oder QFN verbergen ihre Verbindungen unter dem Bauteil. Das Röntgensystem durchleuchtet die Platine und zeigt Hohlräume, Kugelverschmelzungen oder nicht benetzte Pads. Diese Inspektion ist für die Steuerplatinen von Roboterarmen und Maschinenbildverarbeitungs-Controllern unverzichtbar. Eine einzige fehlerhafte Lötstelle verursacht Ausfälle im Feld.
Das Bus-Layout der Leiterplatte bestimmt die Kommunikationsfähigkeit des fertigen Systems. In der Robotik haben sich drei Bussysteme etabliert: CAN, EtherCAT und RS485. CAN (Controller Area Network) bietet Robustheit in elektrisch verrauschten Umgebungen. Es arbeitet mit einer differenziellen Signalübertragung. EtherCAT ermöglicht deterministische Echtzeitkommunikation. Dieses Protokoll garantiert, dass Nachrichten innerhalb eines festgelegten Zeitrahmens ankommen. Roboterarme benötigen diese Eigenschaft für die synchronisierte Achssteuerung. RS485 verbindet mehrere Teilnehmer über eine gemeinsame Leitung. Die maximale Kabellänge beträgt bis zu 1200 Metern.
Die Leiterbahnführung auf der Platine muss die Signaleigenschaften dieser Bussysteme berücksichtigen. CAN-Leitungen verlaufen als differentielle Paare mit definiertem Wellenwiderstand. EtherCAT-Spuren benötigen eine symmetrische Führung. RS485-Leitungen erfordern Abschlusswiderstände an den Enden. Das Layout folgt den Empfehlungen der jeweiligen Standards. Fehlerhafte Leiterbahnführung führt zu Reflexionen und Datenfehlern.
Industrielle AI-PCB Fertigung
KI-gestütztes PCB-Design
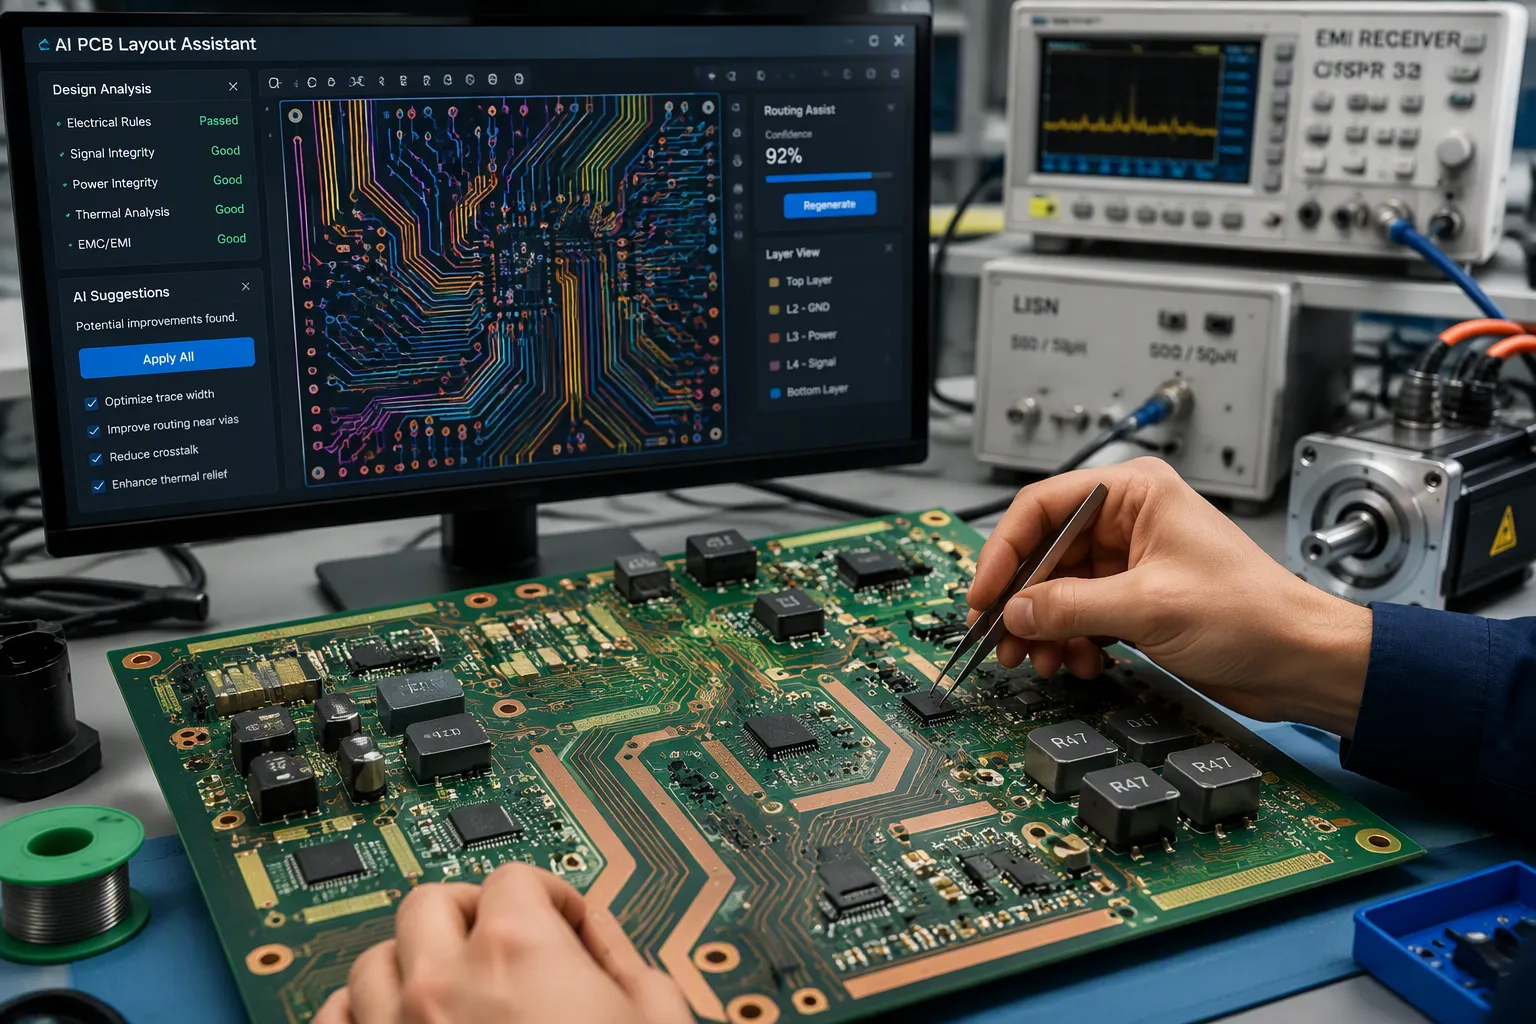
KI-Algorithmen verändern die Leiterplattenentwicklung grundlegend. Hersteller setzen zunehmend auf generative Layout-Tools. Diese Software schlägt Leiterbahnführungen vor, die elektrische, thermische und fertigungstechnische Randbedingungen gleichzeitig erfüllen. Der manuelle Aufwand sinkt dadurch erheblich. Ingenieure prüfen und verfeinern die Vorschläge, anstatt jede Spur einzeln zu zeichnen. Besonders bei mehrlagigen Industrieplatinen verkürzt sich die Entwicklungszeit deutlich.
Der Aufbau der Platine richtet sich nach der Rechenlast. KI-Berechnungen erzeugen hohe Wärmedichten. Das Material muss diese Wärme ableiten. Hoch-Tg-FR-4 mit dickem Kupfer und thermischen Vias hat sich für solche Anwendungen bewährt. Bonysn fertigt industrielle Multilayer-Boards und bestückt Leistungsbauteile direkt auf der Platine. Diese Kombination unterstützt die Echtzeitsteuerung und die lokale KI-Inferenz gleichermaßen. Motorsteuerungen und Bewegungsplanung laufen auf derselben Baugruppe. Das reduziert Übertragungswege und verbessert die Reaktionszeit.
Die Anforderungen des Marktes sind klar: industrielle Zuverlässigkeit, standardisierte Bewegungssteuerung-Schnittstellen und massenproduzierbare PCBA. Kunden nennen drei zentrale Schmerzpunkte. Erstens die Echtzeitsteuerung, die keine Verzögerung duldet. Zweitens die KI-Inferenz direkt auf dem Controller. Drittens Störungen durch Motorrauschen und industrielle Kommunikationsumgebungen. Ein durchdachtes Layout adressiert alle drei Punkte. Getrennte Lagen für Leistung und Signal, kurze Rückstrompfade und geschirmte Differenzpaare gehören zum Standardrepertoire.
EMC und Alterungstests
Elektromagnetische Verträglichkeit entscheidet über den Feldeinsatz. Eine Steuerplatine für physische KI-Hardware arbeitet neben Frequenzumrichtern, Schützen und Servomotoren. Diese Umgebung erzeugt breitbandige Störungen. Das Design muss Störungen aufnehmen und selbst keine abgeben. Filter, Abschirmungen und eine saubere Masserückführung sind Pflicht. Die Normenreihe IEC 61000 definiert die Prüfverfahren. Hersteller prüfen Leitungs- und Feldeinkopplung getrennt.
Alterungstests sichern die Langzeitstabilität. Temperaturwechsel, Feuchte und Dauerbetrieb belasten die Lötstellen. Ein Temperaturschocktest wechselt zwischen heißen und kalten Kammern. Der Wechsel stresst die Verbindungen weit stärker als eine konstante Temperatur. Nach dem Test prüft die Röntgeninspektion die inneren Lötstellen. Bonysn kombiniert AOI, Röntgenuntersuchung und Funktionstests in einer durchgängigen Prüfkette. Der Funktionstest simuliert die spätere Buskommunikation über CAN, EtherCAT oder RS485. Nur fehlerfreie Boards verlassen die Fertigung.
Diese Prüftiefe zahlt sich aus. Ein einziger Ausfall im Feld verursacht Stillstandskosten, die den Prüfaufwand um ein Vielfaches übersteigen. Die Kombination aus KI-gestütztem Design, robustem Materialaufbau und vollständiger Endkontrolle macht industrielle AI-PCBs massenproduzierbar. Sie erfüllen die Anforderungen der industriellen Automatisierung dauerhaft.
Integration und Qualität
Roboter montieren AI-PCBs
Die Integration beginnt, wenn Roboter die fertig bestückten AI-PCBs in Gehäuse einsetzen. Pick-and-Place-Systeme positionieren die Platine im Steuerungsgehäuse. Schraubroboter befestigen sie mit definiertem Drehmoment. Steckroboter verbinden die Platine mit Sensor- und Aktorleitungen. Jeder Schritt läuft automatisiert ab. IoT-Sensoren überwachen dabei Drehmoment, Position und Taktzeit. KI-Algorithmen erkennen Abweichungen sofort. Die Robotik liefert die mechanische Präzision. Die KI liefert die Entscheidungslogik. Das IoT liefert die Datenbasis. Zusammen entsteht eine durchgängige Fertigungskette für physische KI-Hardware.
Bonysn integriert diese drei Ebenen in einer Linie. Das Unternehmen bestückt, montiert und testet AI-PCBs unter einem Dach. Kunden aus der Robotik berichten von stabilen Taktzeiten und geringen Nacharbeitsquoten. Die Nähe von Bestückung und Montage verkürzt die Durchlaufzeit erheblich.
Nachrüstung-Lösungen erweitern bestehende Anlagen. Ältere Roboterarme erhalten neue Steuerplatinen mit CAN- oder EtherCAT-Schnittstelle. Der mechanische Aufbau bleibt erhalten. Nur die Elektronik wird getauscht. Dieser Ansatz senkt die Investitionskosten deutlich.
Testverfahren für skalierbare KI
Skalierbare KI erfordert skalierbare Tests. Manuelle Prüfverfahren stoßen schnell an ihre Grenzen. KI-basierte Testautomatisierung verkürzt die Markteinführungszeit erheblich. Die folgende Übersicht zeigt die Unterschiede:
Metrik | Manuelles Testen | KI-basierte Testautomatisierung |
|---|---|---|
Ausführungszeit einer Testfunktion | 3 Stunden | 15 Minuten |
Dauer eines vollständigen Testzyklus | 2 Wochen | 2 Tage |
Verifikation einer Fehlerbehebung (MTTR) | 2 Tage | wenige Minuten |
Release-Frequenz | 1 Release pro Monat | 1 Release pro Woche |
Fehler nach der Veröffentlichung | 20 Kundenmeldungen | 2 Kundenmeldungen |
Die Tabelle belegt: KI-gestützte Tests beschleunigen die Ausführung um etwa 92 Prozent. Der vollständige Testzyklus verkürzt sich um rund 86 Prozent. Die Release-Frequenz steigt um das Vierfache. Produktionsfehler sinken um etwa 90 Prozent.
Bonysn kombiniert AOI, Röntgeninspektion und Funktionstests in einer durchgängigen Prüfkette. Der Funktionstest simuliert die spätere Buskommunikation über CAN, EtherCAT oder RS485. Jede Platine durchläuft diese Kette vollständig. Nur fehlerfreie Boards verlassen die Fertigung. Diese Prüftiefe sichert die Langzeitstabilität im Feldeinsatz.
Der Fertigungsprozess für physische KI durchläuft vier Stufen: Definition der Hardware, Robotik-PCBA-Montage, industrielle AI-PCB-Fertigung sowie Integration und Qualitätssicherung. Jede Stufe baut auf der vorherigen auf. Dieser Ablauf ermöglicht skalierbare physische KI für die industrielle Automatisierung.
Branchenanalysten von Strategy& schätzen, dass der Markt für Physische KI bis zum Jahr 2030 auf ein Volumen von 430 Milliarden US-Dollar anwachsen wird. Der industrielle Automatisierungssektor wird dabei als zentraler Anwendungsbereich genannt, in dem Software-KI und Hardware-Hersteller zusammenwirken.
Zukünftig werden Robotik und KI weiter zusammenwachsen. Die Antwort auf die Kernfrage lautet: Roboter bestücken und montieren AI-PCBs, KI optimiert Design und Tests. Zusammen erzeugen sie funktionsfähige physische KI-Hardware.
FAQ
Was unterscheidet Physische-KI-Hardware von Standard-Industrie-PCs?
Physische-KI-Hardware vereint Rechenleistung, Sensorik und KI-Inferenz auf einer Steuerplatine. Standard-Industrie-PCs bieten diese Integration nicht. Die Latenz liegt im Millisekundenbereich, was für Robotersteuerungen zwingend erforderlich ist.
Welche Herausforderungen treten bei der PCBA-Fertigung für Robotersteuerungen auf?
Drei zentrale Probleme nennen Kunden: Echtzeitsteuerung ohne Verzögerung, KI-Inferenz direkt auf dem Controller und Störungen durch Motorrauschen. Ein durchdachtes Leiterplattenlayout adressiert alle drei Punkte gleichzeitig.
Wie gewährleistet Bonysn die Qualität der AI-PCBs?
Bonysn kombiniert AOI, Röntgeninspektion und Funktionstests nach IPC-A-610 Klasse 3. Jede Platine durchläuft diese vollständige Prüfkette. Kunden aus der Robotik bestätigen stabile Taktzeiten und geringe Nacharbeitsquoten.
Welche Vorteile bietet KI-gestützte Testautomatisierung?
Metrik | Manuell | KI-basiert |
|---|---|---|
Testzyklus | 2 Wochen | 2 Tage |
Fehler nach Release | 20 | 2 |
Diese Daten aus der Branche belegen deutliche Effizienzgewinne und höhere Zuverlässigkeit.
Siehe auch
Industrielle KI Leiterplatten Für Deutsche Systeme Zur Vorausschauenden Wartung
Leiterplatten Mit KI Steuerung Für Österreichische Automatisierungssysteme Und Steuerungsplatinen